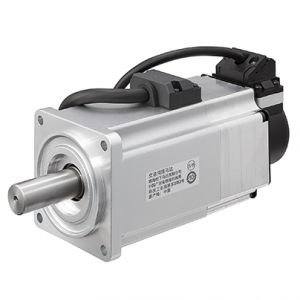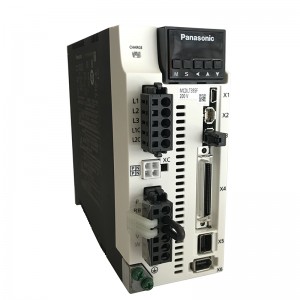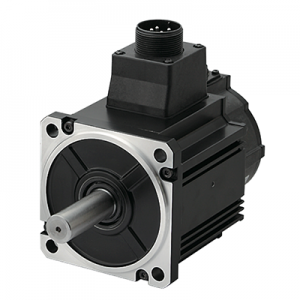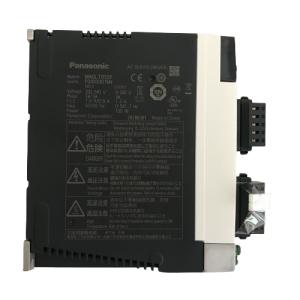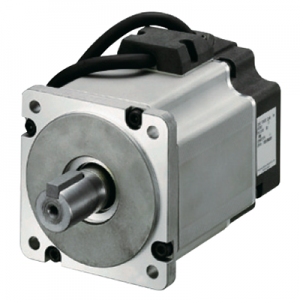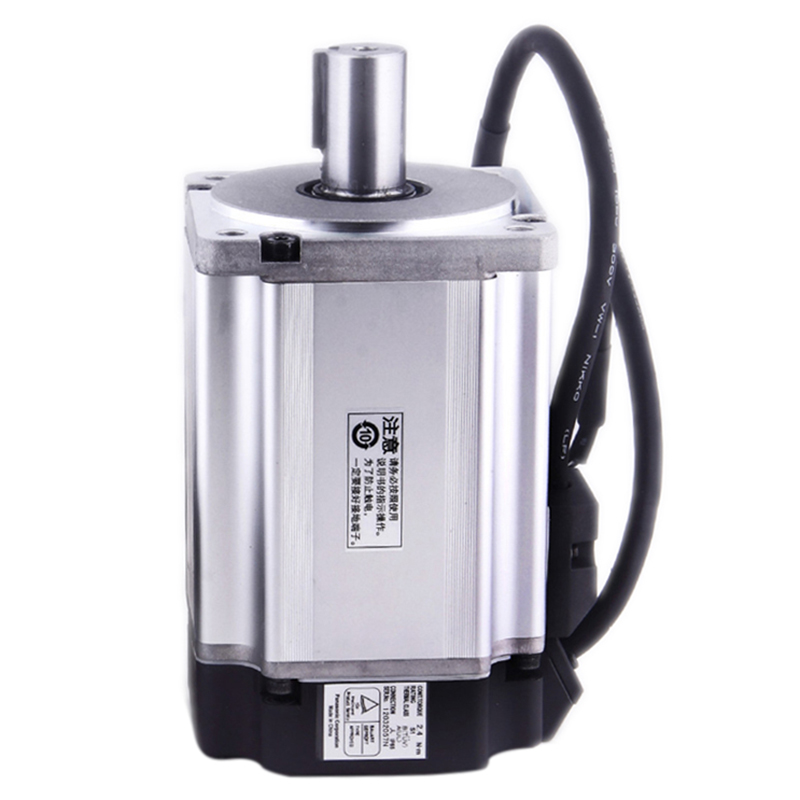

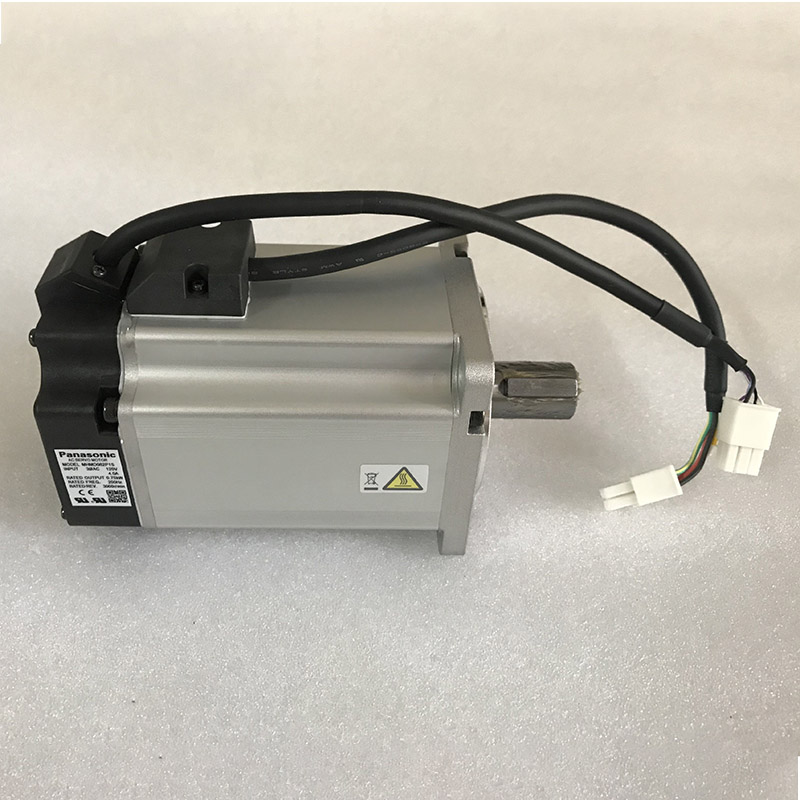
Wir sind einer der professionellsten Komplettanbieter für Automatisierungstechnik in China. Zu unseren Hauptprodukten gehören Servomotoren, Planetengetriebe, Frequenzumrichter, SPS und HMI. Wir führen Marken wie Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron u. v. m. Lieferzeit: 3–5 Werktage nach Zahlungseingang. Zahlungsarten: T/T, L/C, PayPal, Western Union, Alipay, WeChat u. v. m.
Produkteigenschaften
| TYP | BESCHREIBUNG |
| Kategorie | Motoren, Magnetventile, Treiberplatinen/ModuleMotoren - Wechselstrom, Gleichstrom |
| Hersteller | Panasonic Vertrieb für Industrieautomation |
| Serie | MINAS A4 |
| Paket | Schüttgut |
| Teilestatus | Aktiv |
| Typ | Wechselstrommotor |
| Funktion | Servomotor |
| Motortyp | - |
| Nennspannung | 200 V AC |
| Drehzahl | 3000 U/min |
| Drehmoment - Nennwert (oz-in / mNm) | 339,9 / 2400 |
| Nennleistung | 750 W |
| Encodertyp | Inkrementell |
| Größe / Abmessung | Quadratisch – 3,150" x 3,150" (80,00 mm x 80,00 mm) |
| Durchmesser - Welle | 0,748" (19,00 mm) |
| Länge - Welle und Lager | 1,378" (35,00 mm) |
| Abstand der Befestigungslöcher | 3,543" (90,00 mm) |
| Abschlussart | Drahtleitungen |
| Merkmale | Schlüssel |
| Übersetzungsverhältnis | - |
| Drehmoment - Maximales Momentandrehmoment (oz-in / mNm) | 1005 / 7100 |
| Betriebstemperatur | 0 °C ~ 40 °C |
| Genehmigungsbehörde | CE, CSA, cULus, TÜV, UL |
| Gewicht | 5,5 Pfund (2,5 kg) |
| Basisproduktnummer | MHMD082 |
10 W bis 7,5 kW, Eingangsspannung für Treiber: 24 V/48 V DC・Wechselstrom 100 V/200 V/400 V, 20 Bit inkrementell・17-Bit-Absolut-/Inkrementalgeber, Frequenzgang 2,3 kHz
Ermöglicht schnelle und präzise Bewegungen. Schnelle Reaktionszeit und hochpräzise Positionierung.
Neuer Algorithmus eingeführt„Zwei-Freiheitsgrade-Steuerung„(2DOF) zur Verbesserung der Produktivität und Bearbeitungsgenauigkeit.
Im herkömmlichen Modell konnten wir die Vorwärts- und Rückkopplungsregelung nicht separat einstellen, mit anderen Worten, selbst wenn wir nur die Vorwärts- und Rückkopplungsregelung einstellten„Ansatz„von Feedforward, es hatte eine Verbindung mit„Ansiedlung„Zur Regelung mittels Rückkopplung war eine gegenseitige Anpassung erforderlich.